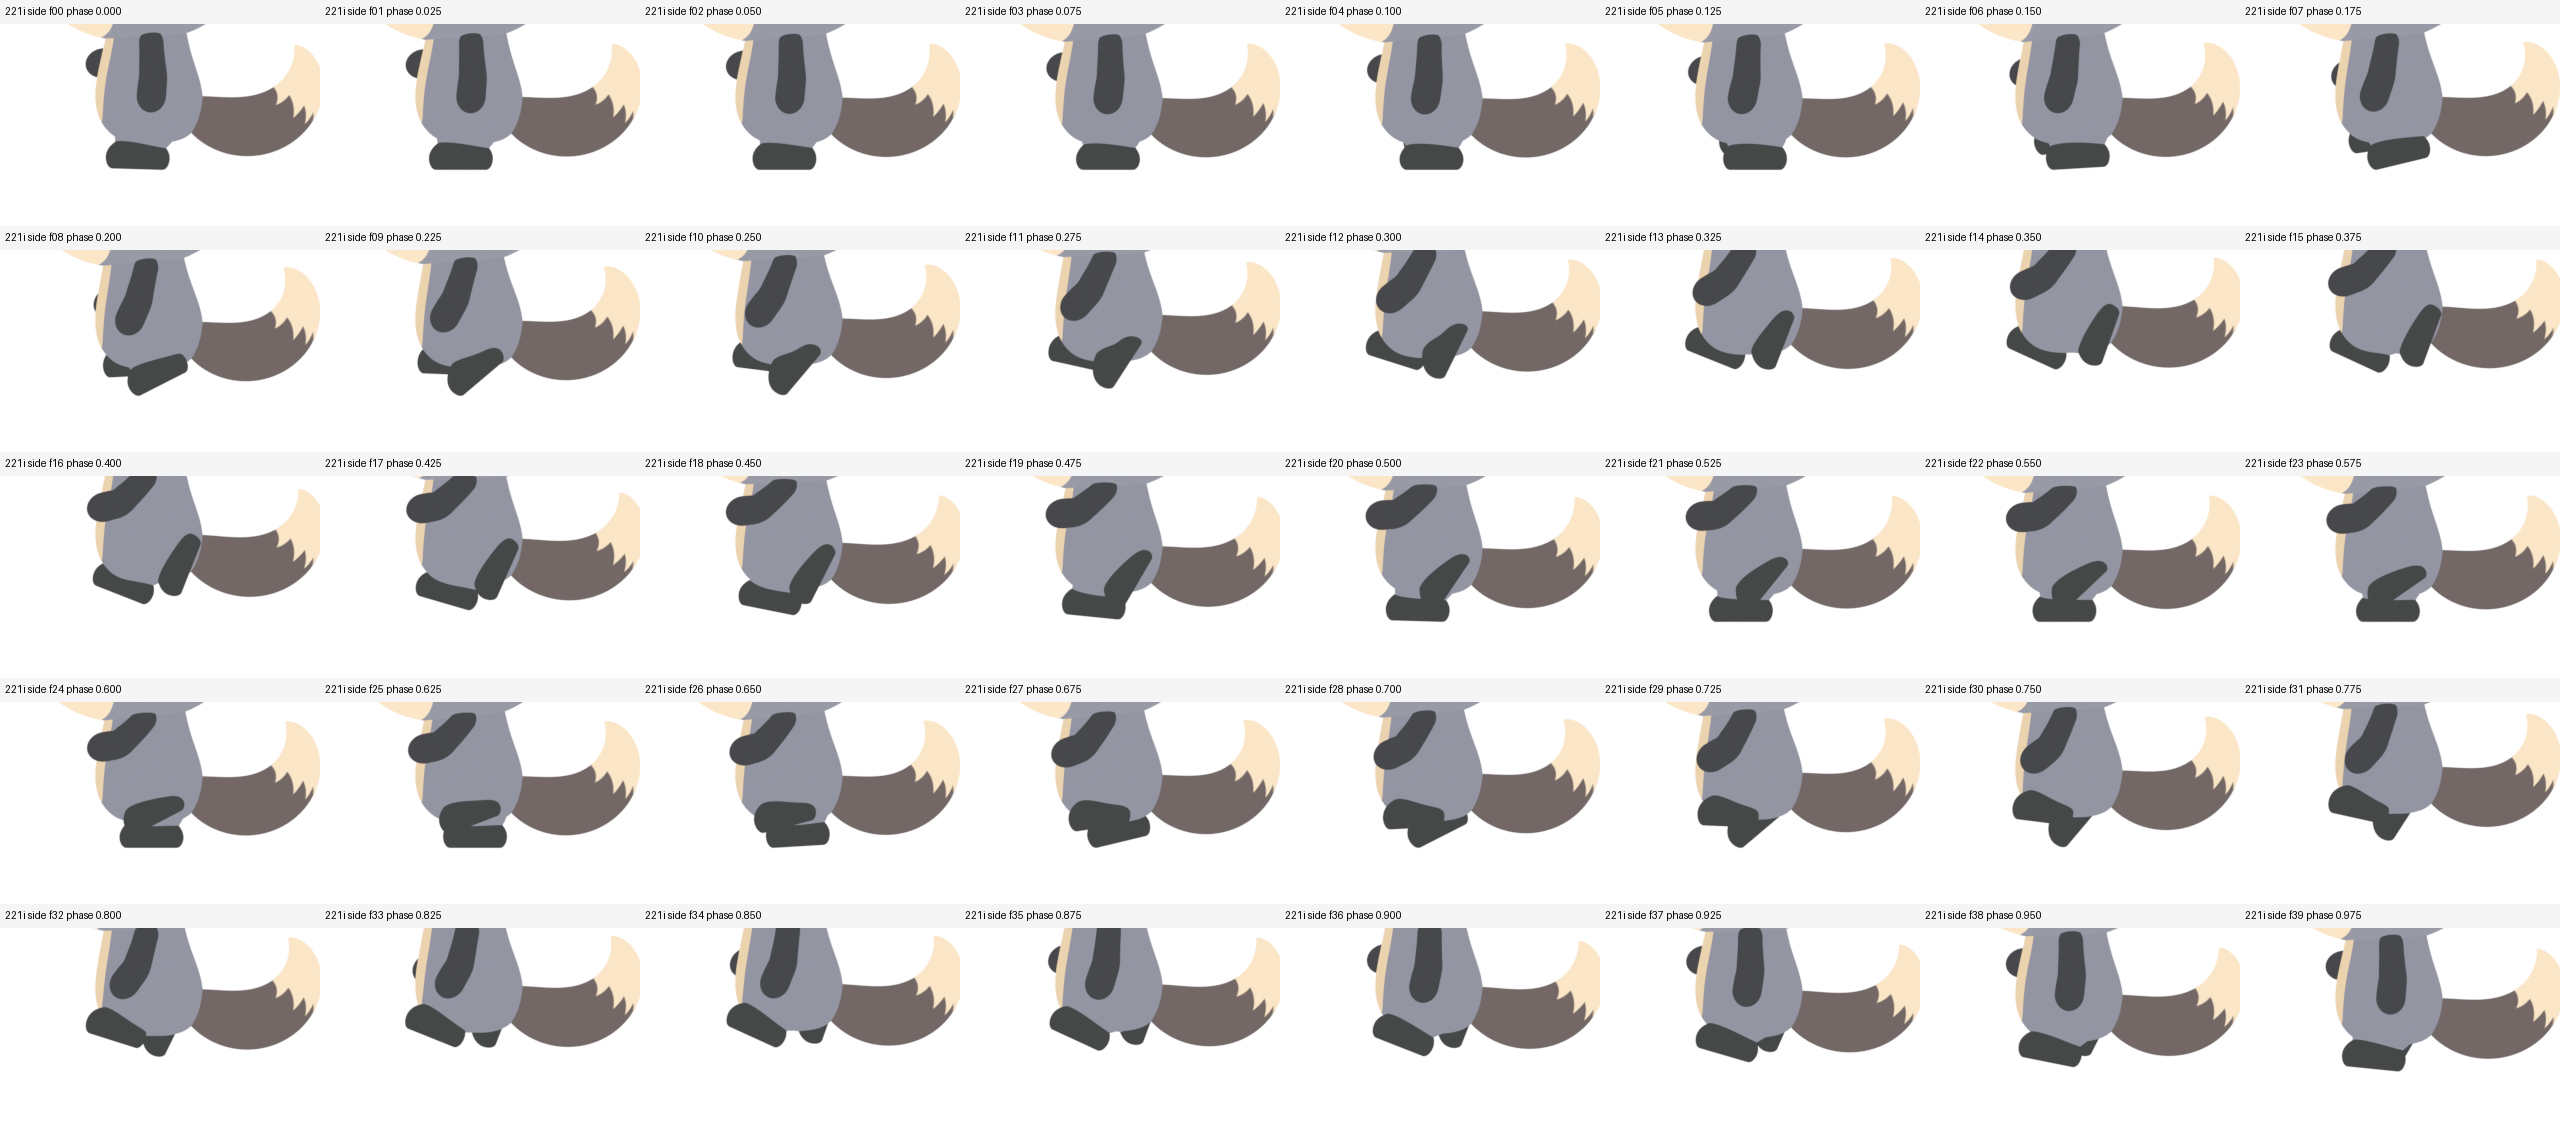
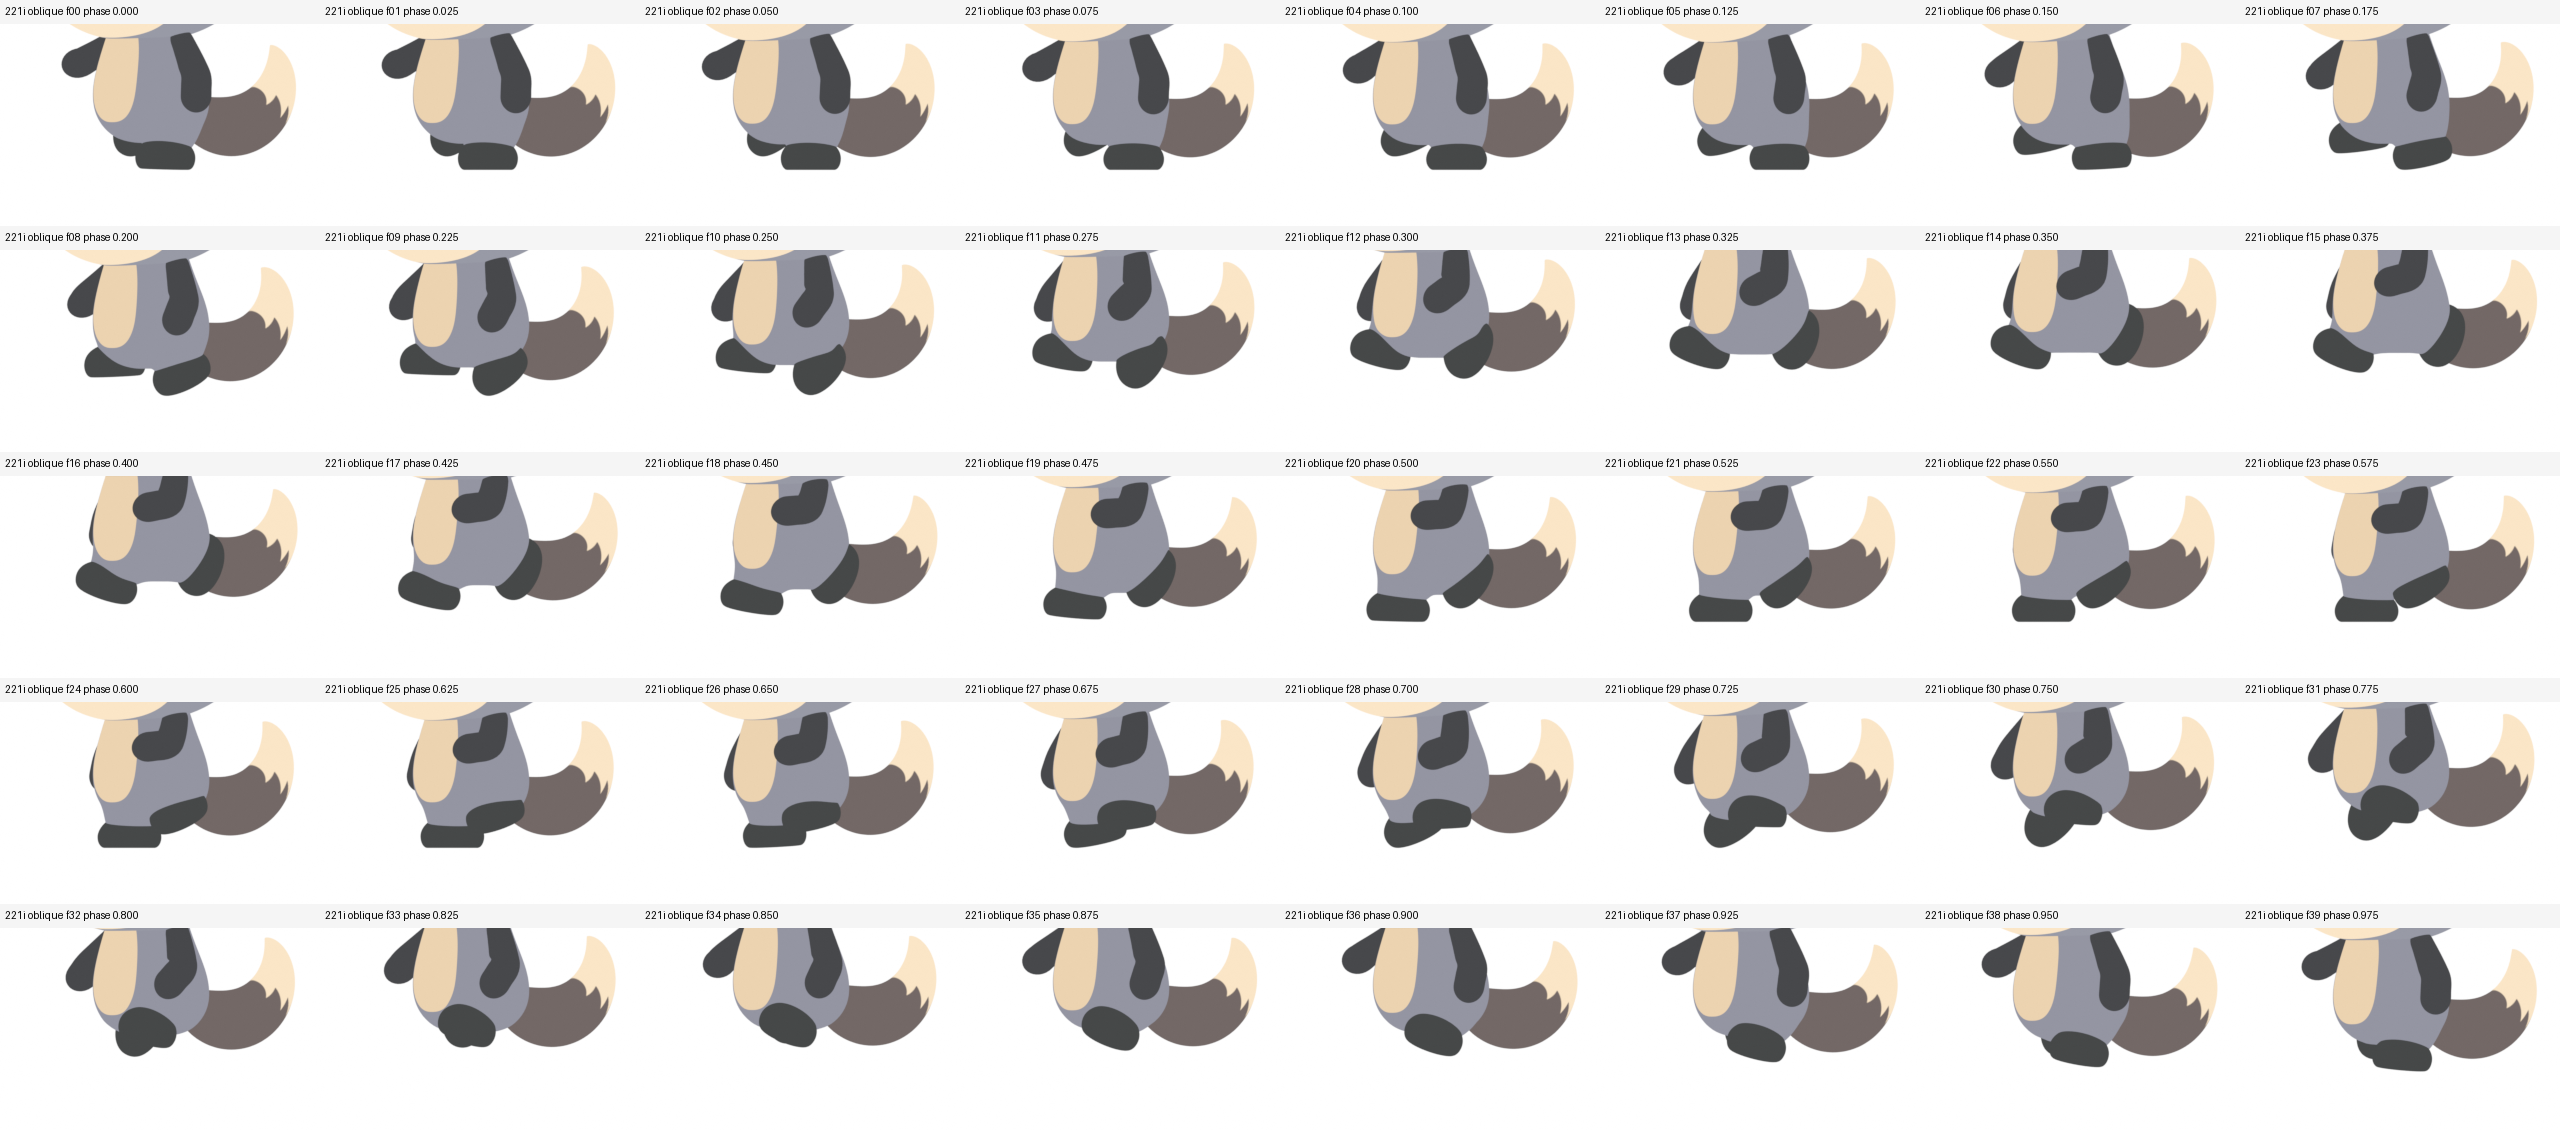
3. 要所のポーズ(左:SSOT / 右:221i、同じタイミング)
蹴り出し:
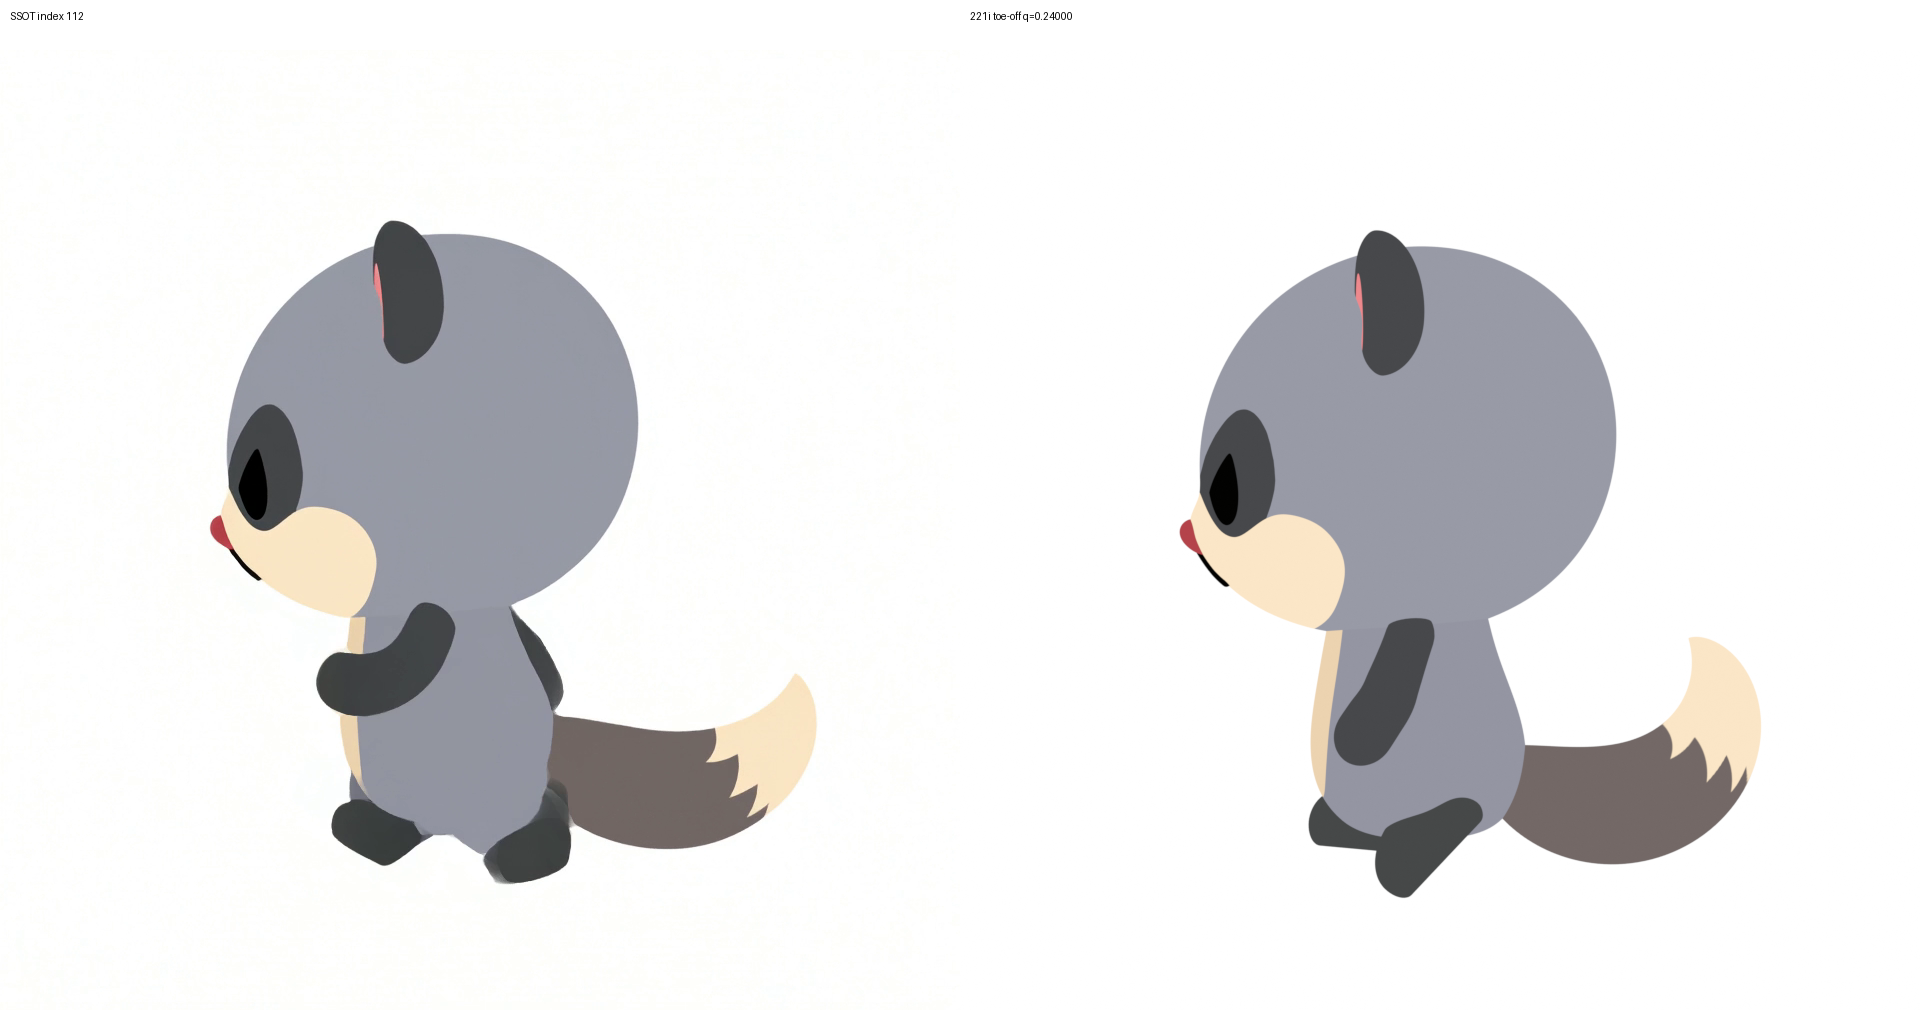
後ろ足をたたむ:
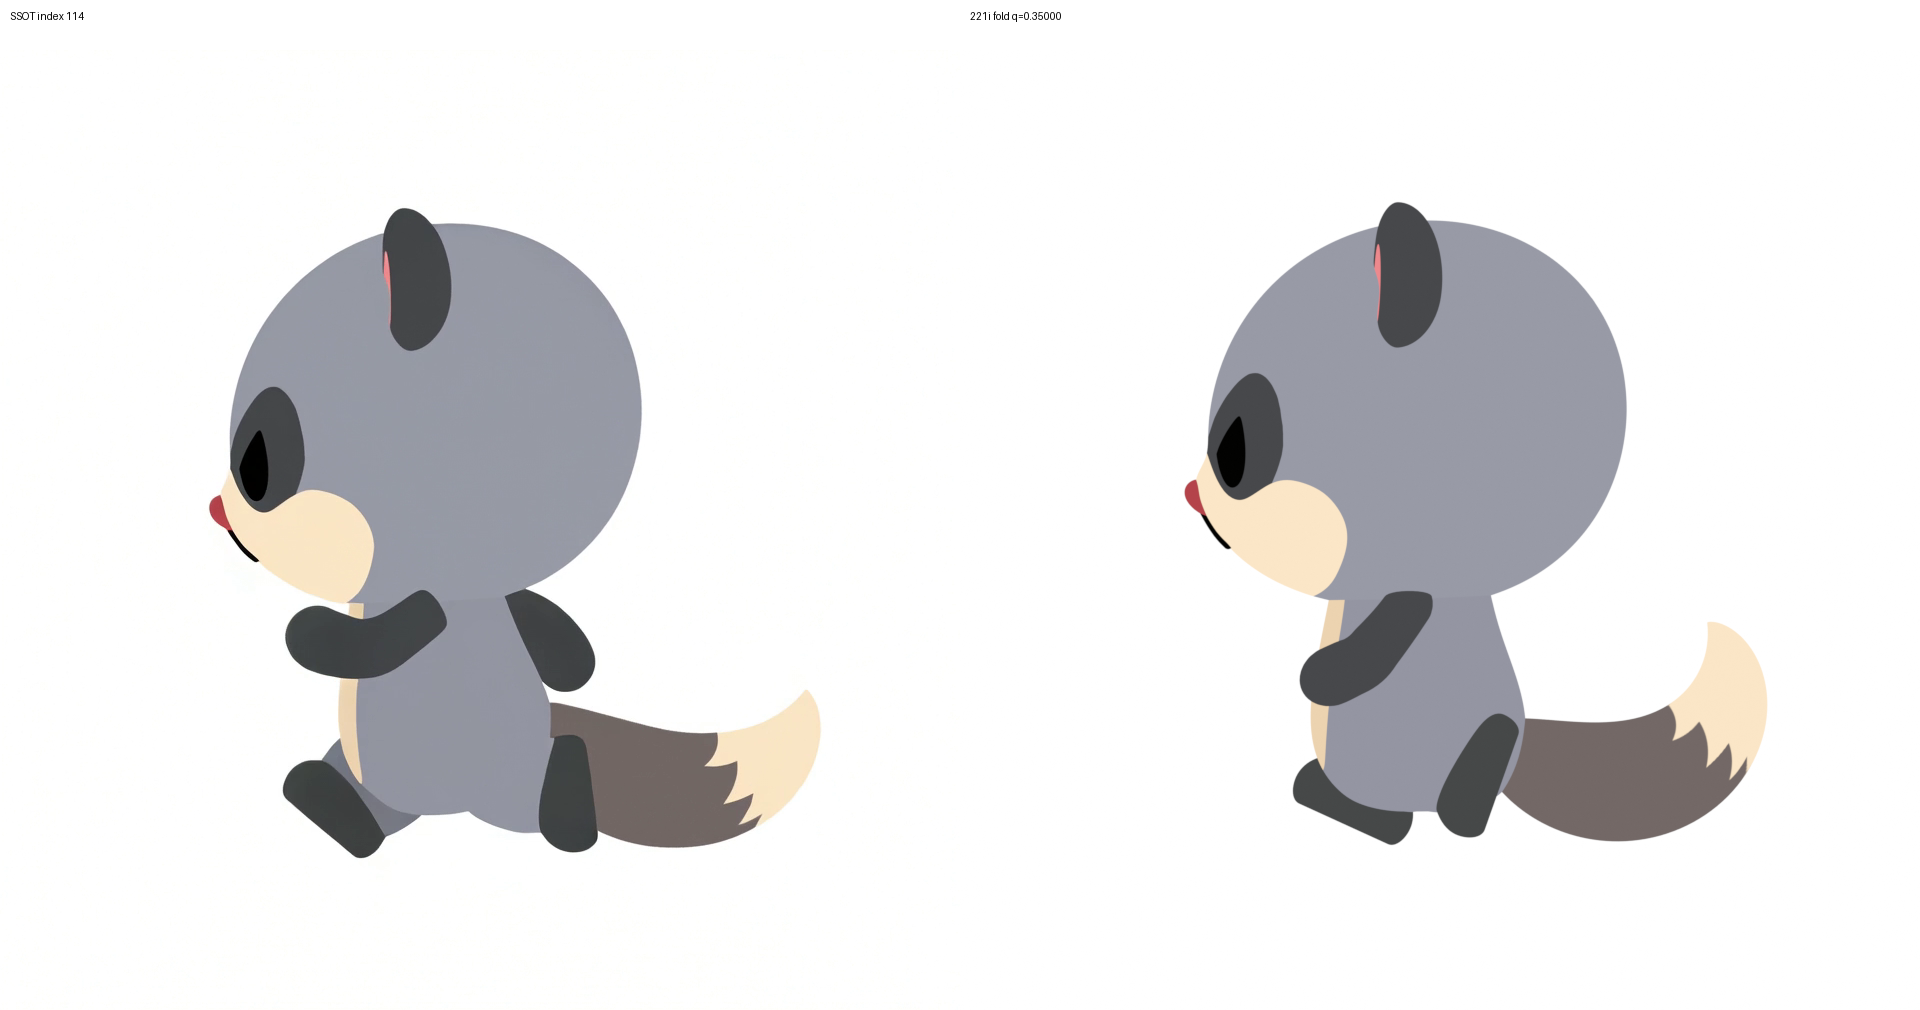
前足を出す:
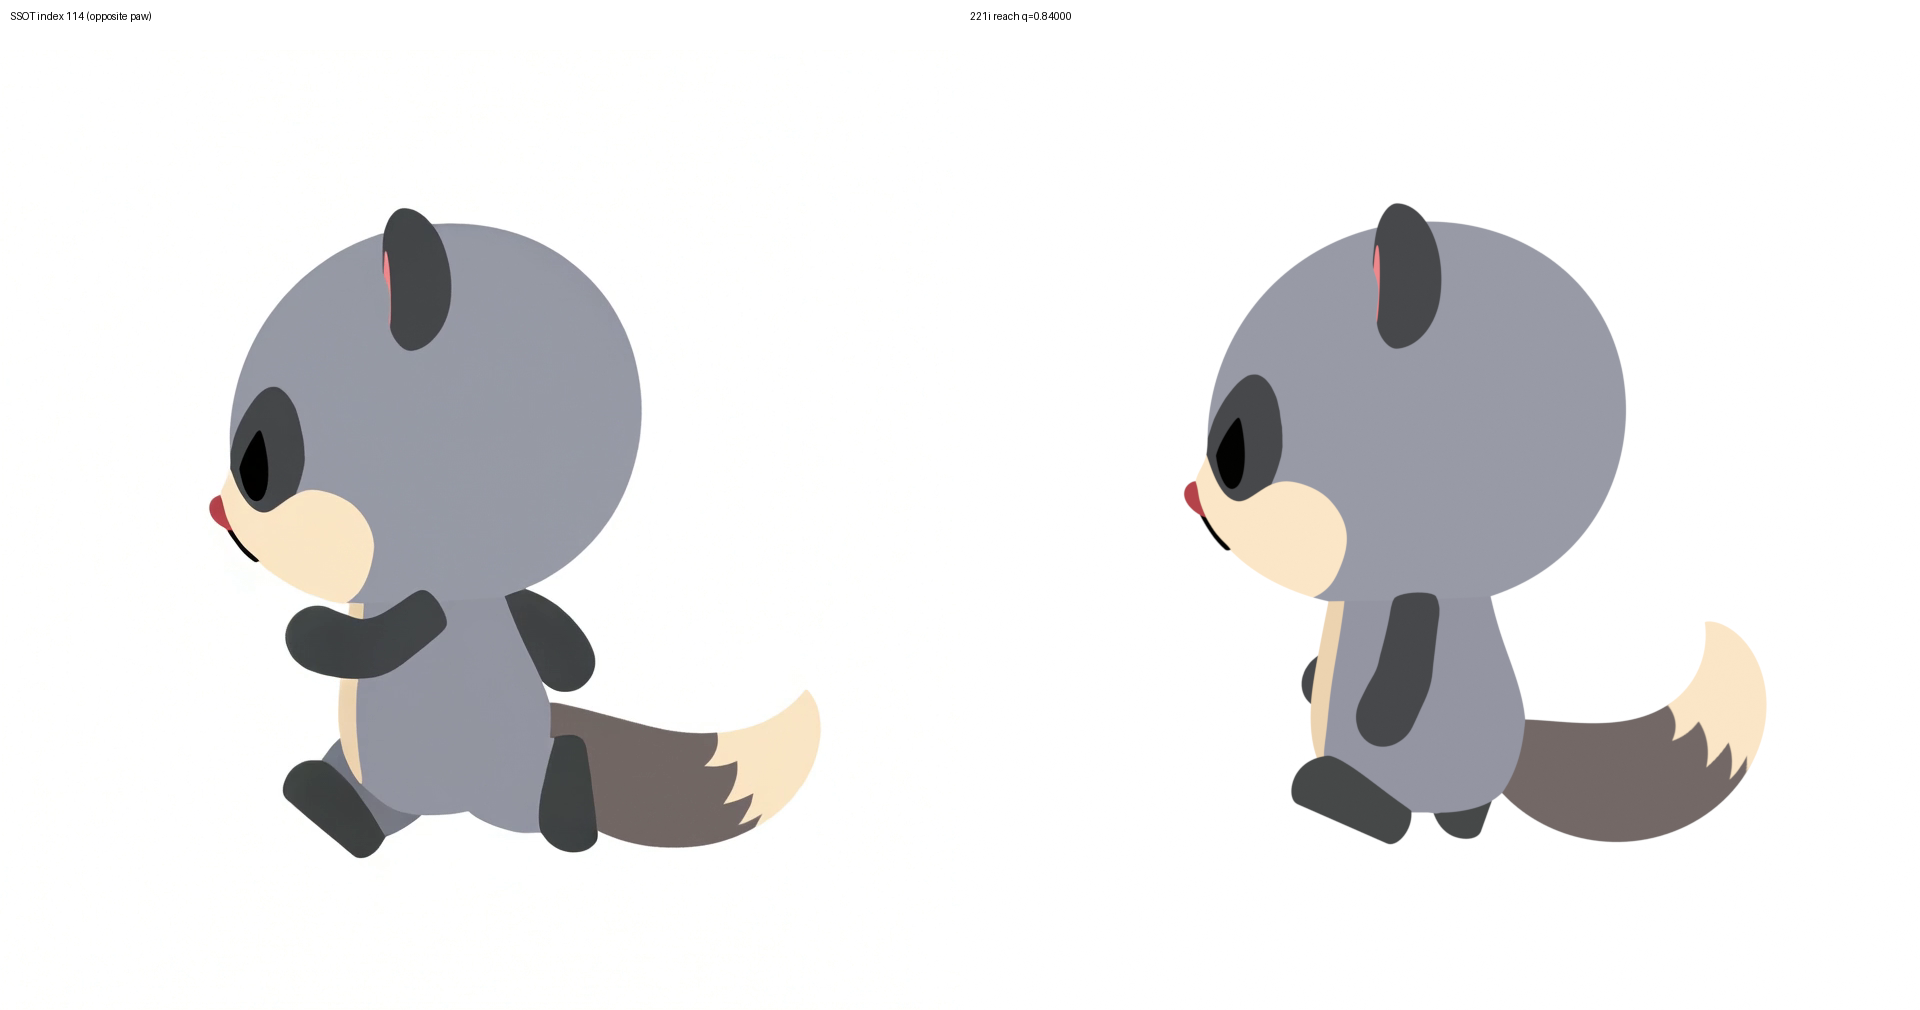
2026-10-01。「SSOT は地面を蹴って走っている印象だが、今の成果物は足を前に運んで踏みしめている印象」というご指摘への対応です。処理はすべて Windows 機で行っています。
違いは足の動く距離ではなく、足の向きと体の下に収まっているかでした(設計担当の Fable と GPT-6 の 2 席が、別々に検討して同じ結論)。
| 221f(前の版) | 221i(今回) | |
|---|---|---|
| 蹴り出し | 足を平らなまま持ち上げる(3°) | つま先を床につけたまま約 46° 返して押す |
| 蹴った後の足 | 斜め(48°)、尻尾に一部めり込む | 体の後ろ端の下でほぼ垂直にたたむ(尻尾との 3D 重なり 0) |
| 前に出す足 | 平らなまま前へ運んでそのまま置く | かかと先・つま先上向きで体の下にぶら下がり、少し引き戻してから着地 |
| 足の位置 | 体の下 | 体の輪郭の内側(新しいチェックで保証) |
| 1 周期 | 0.70 秒 | 0.667 秒(SSOT と同じ) |
| 腕・頭・尻尾 | 同じ(腕振りは足が決まってから別に詰めます) | |
途中の 221g・221h では足を前後に大きく動かして近づけようとしましたが、脚が灰色のくさびのように伸びて「座っている」見た目になったため不採用にしました(お見せしていません)。
1/4 速度:
1/4 速度:
蹴り出し:
後ろ足をたたむ:
前足を出す: