分かったことと、したこと
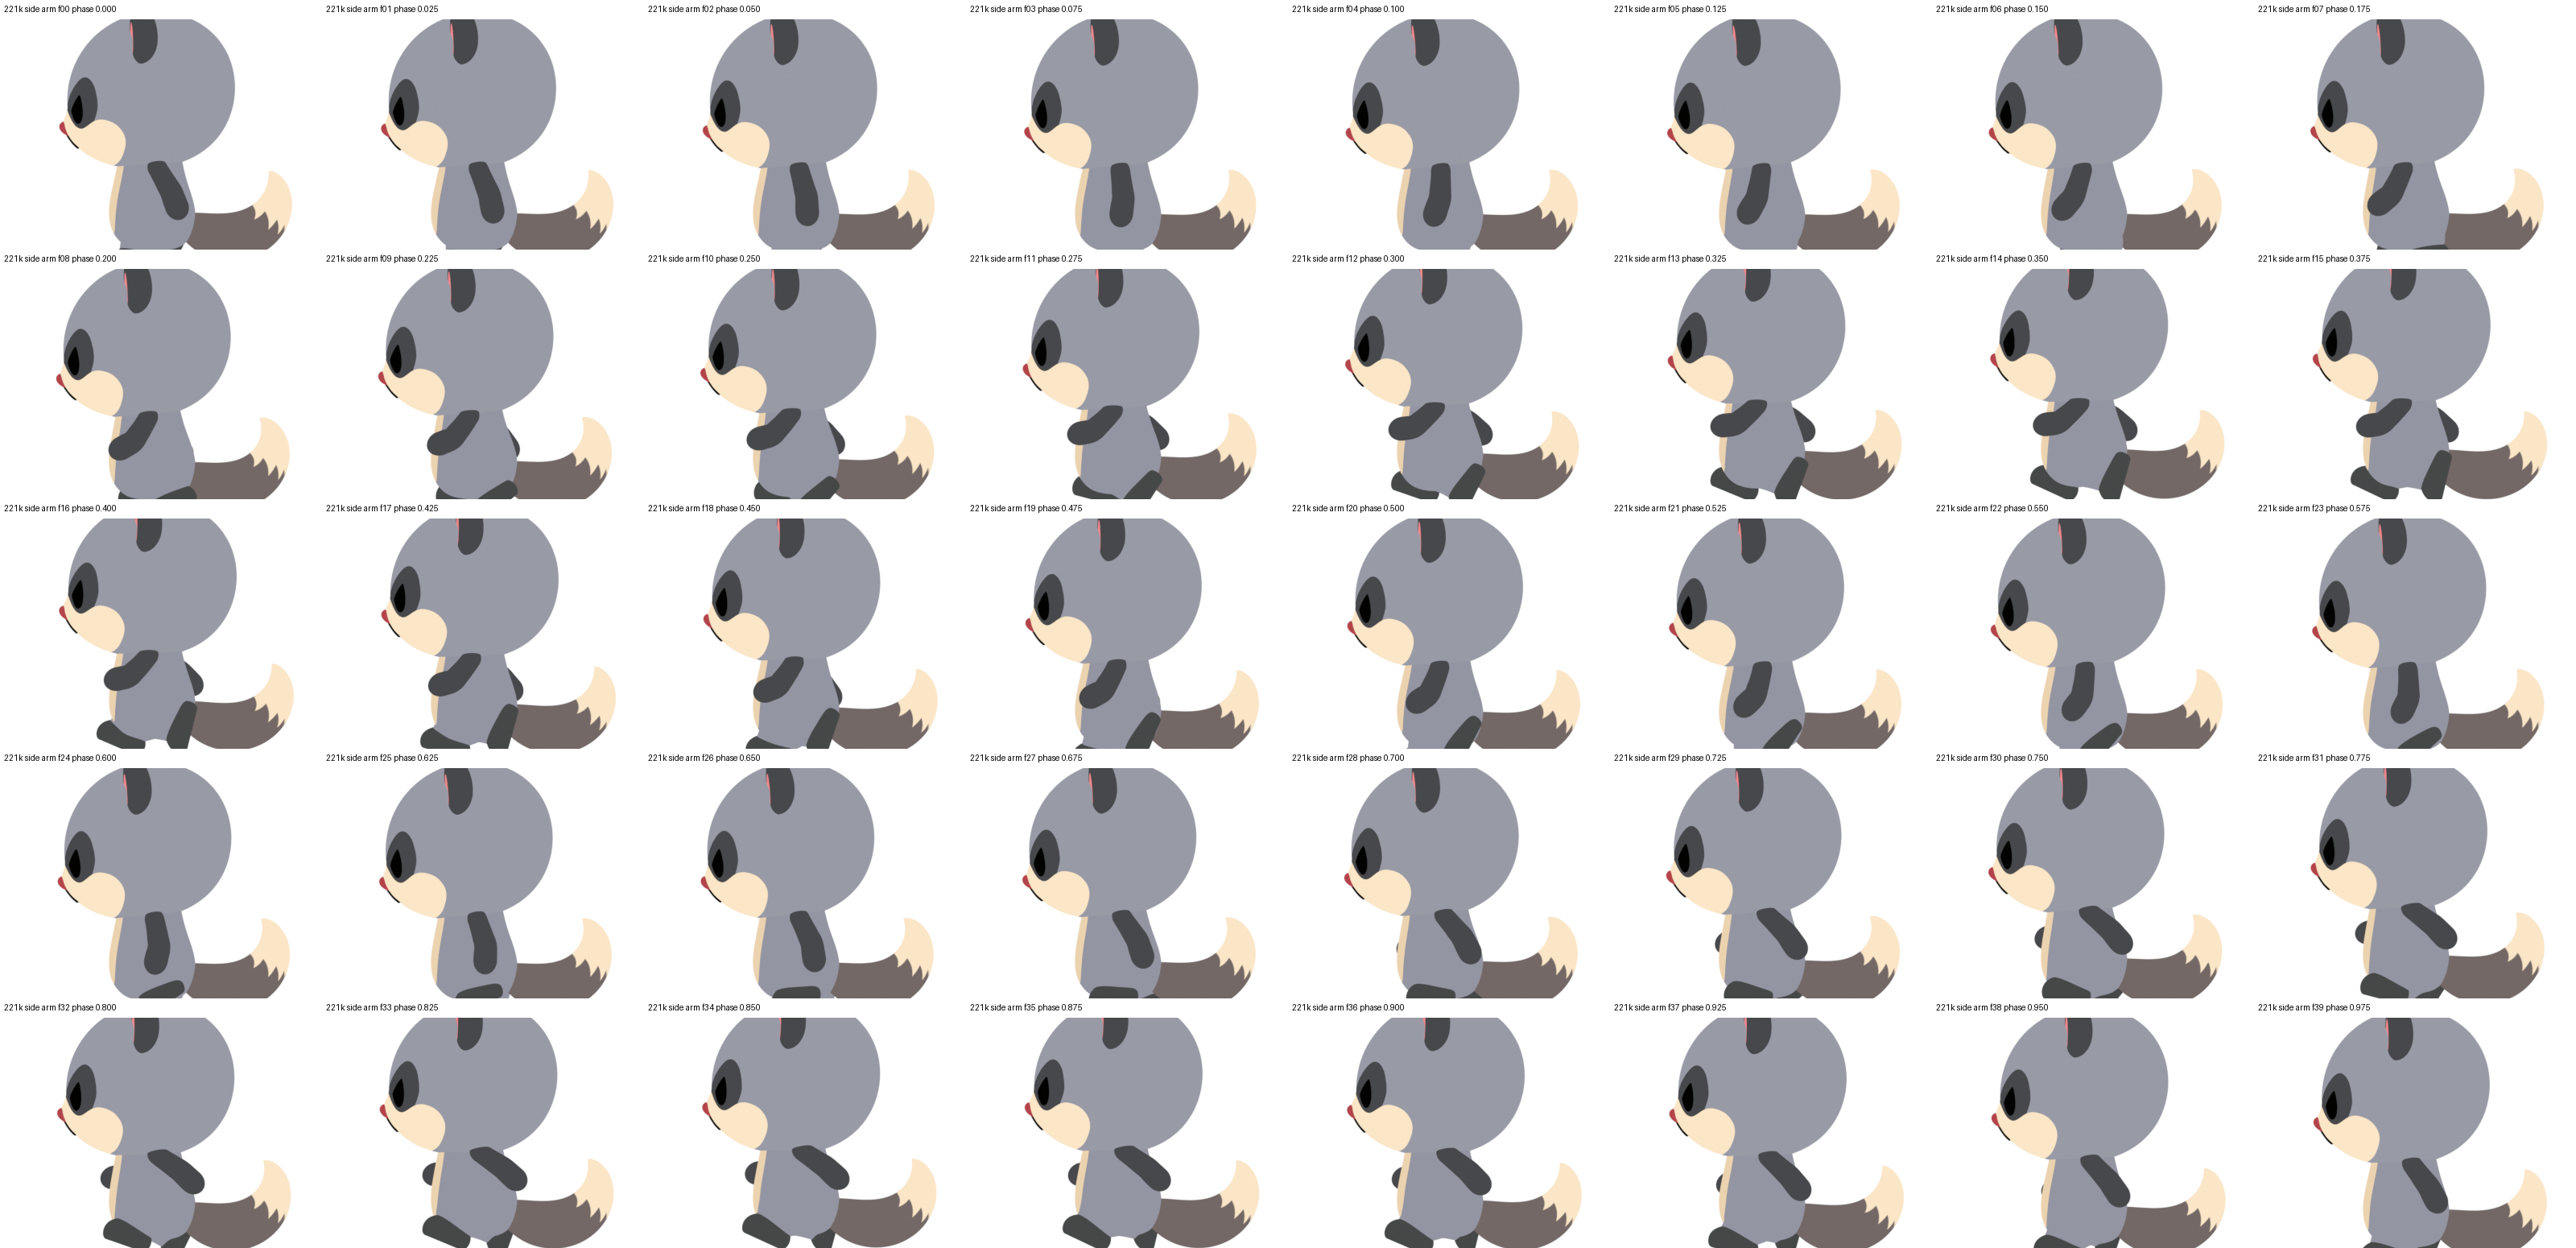
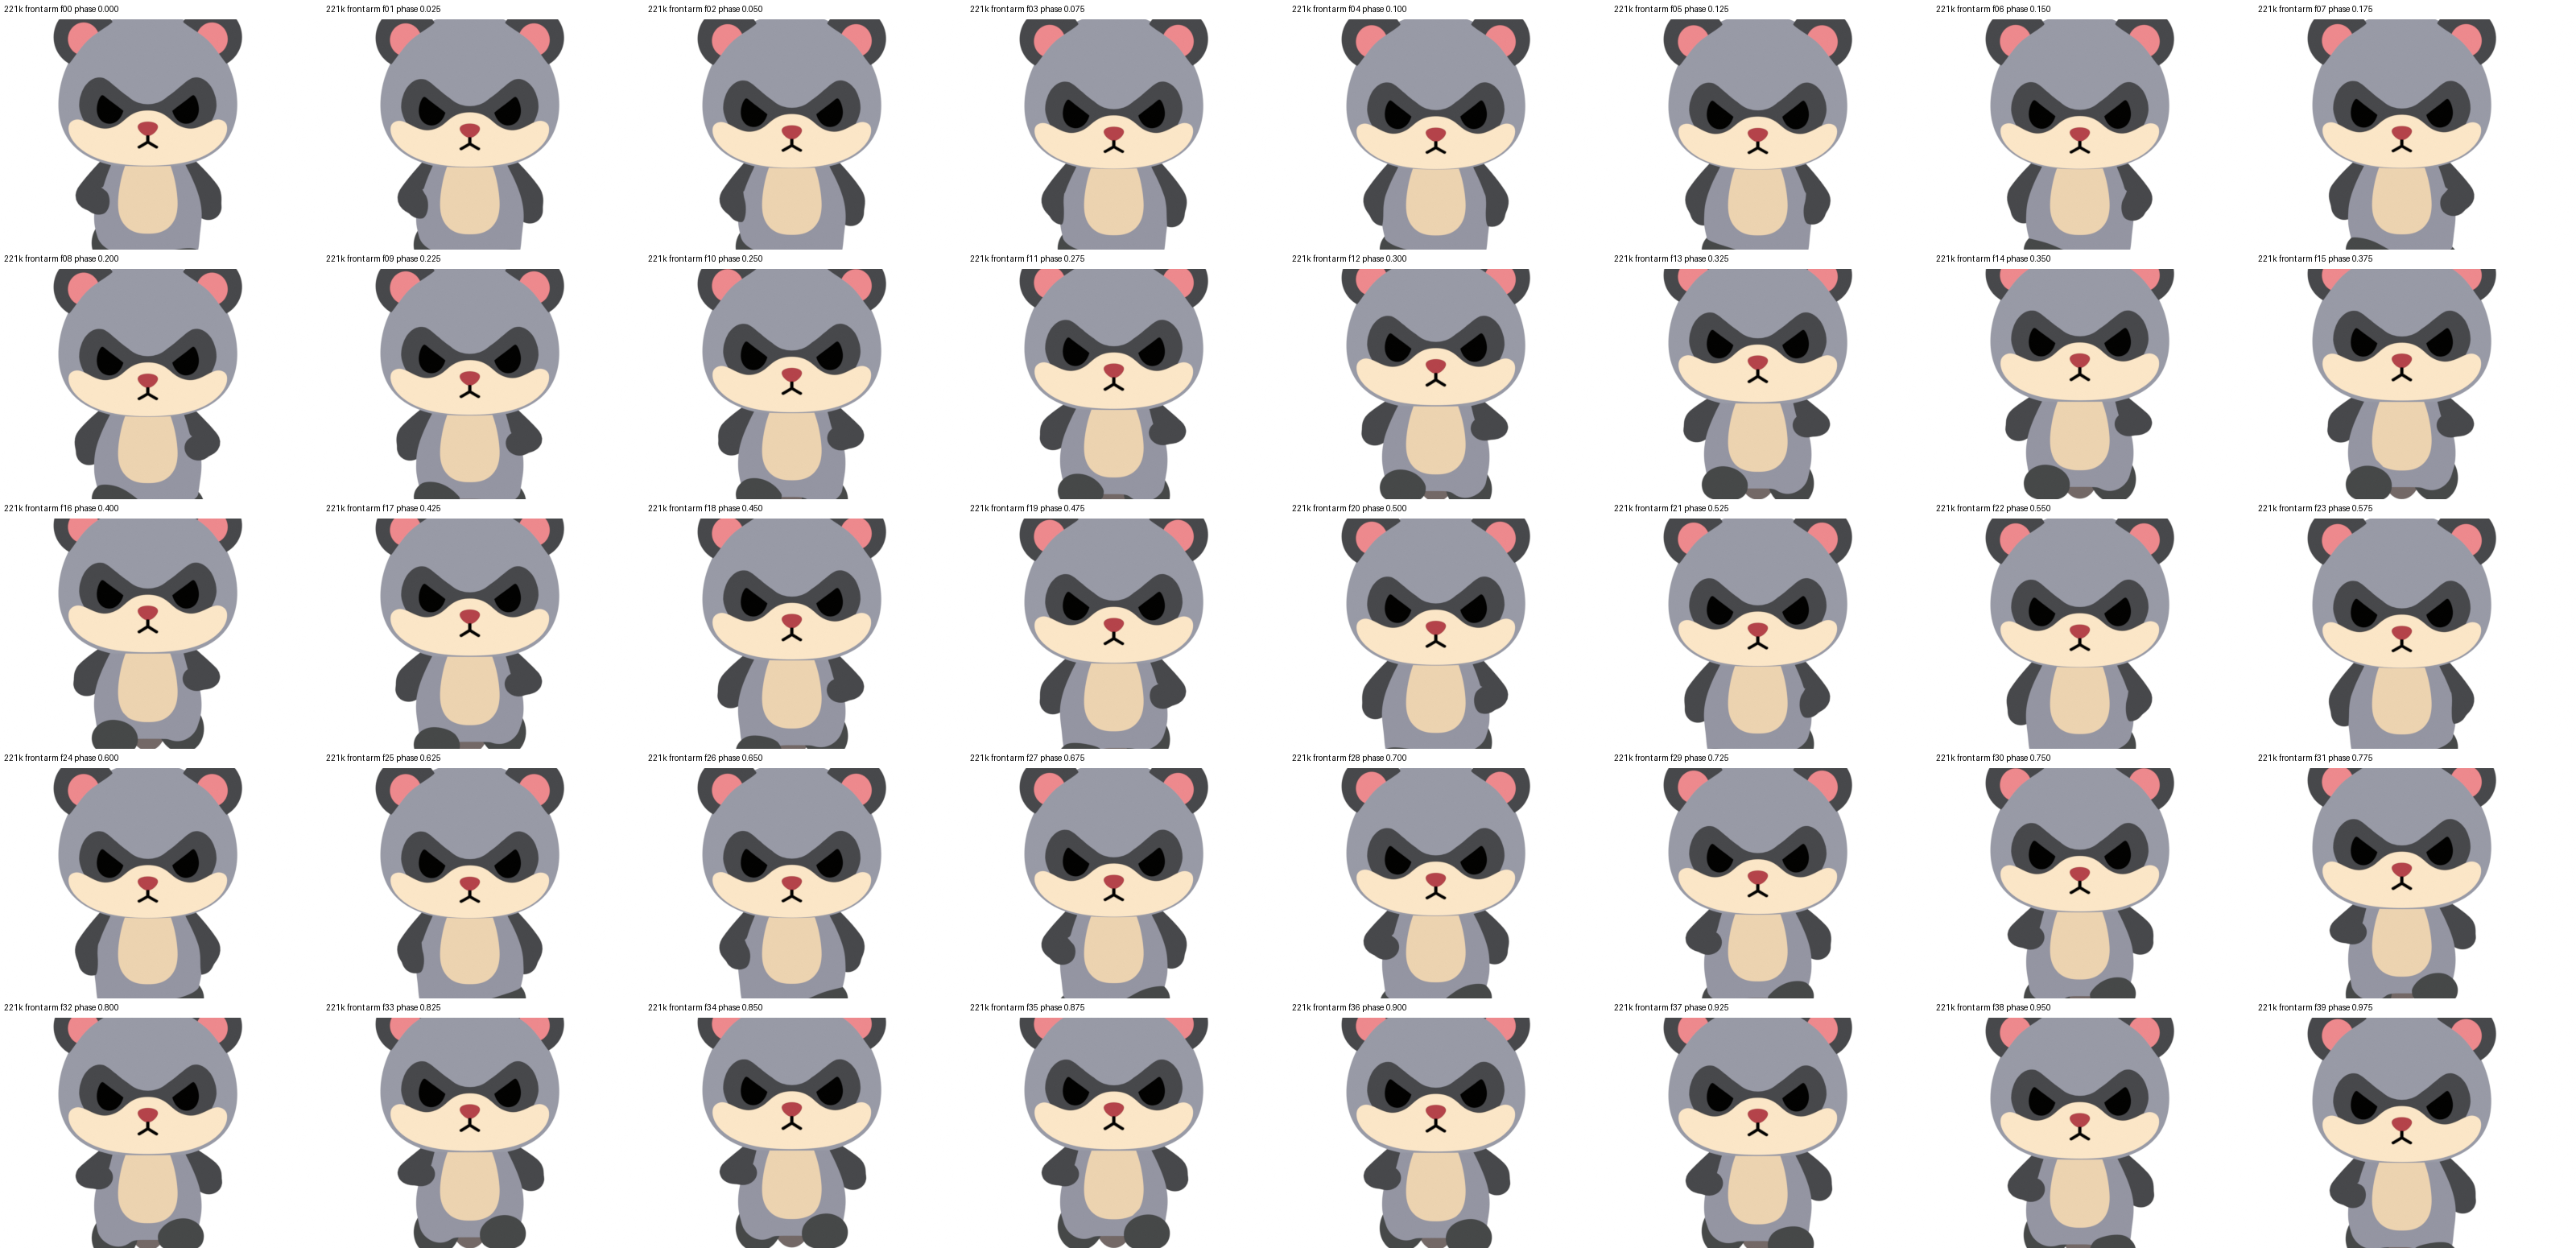
SSOT の腕は、肩を支点に前から真下を通って後ろまで U 字に往復していました。今までの腕は前から真下までの半分しか動かず、後ろへは振っていませんでした(以前「後ろは垂らす位置まで・後ろ 20° 上限」と決めていたため)。ご判断どおりこの決まりを今回の走りで見直し、後ろまで振るようにしました。手が前の頂点に来る瞬間も、SSOT と同じく反対の足の着地より少し早めました(0.175 周期)。
| SSOT | 221j | 221k | |
|---|---|---|---|
| 手の前への到達 | 0.22H | 0.18H | 0.18H |
| 手の後ろへの到達 | 0.17H | 0.00H(後ろに行かない) | 0.17H |
| 手の振れ幅 | 0.39H | 0.18H | 0.35H |
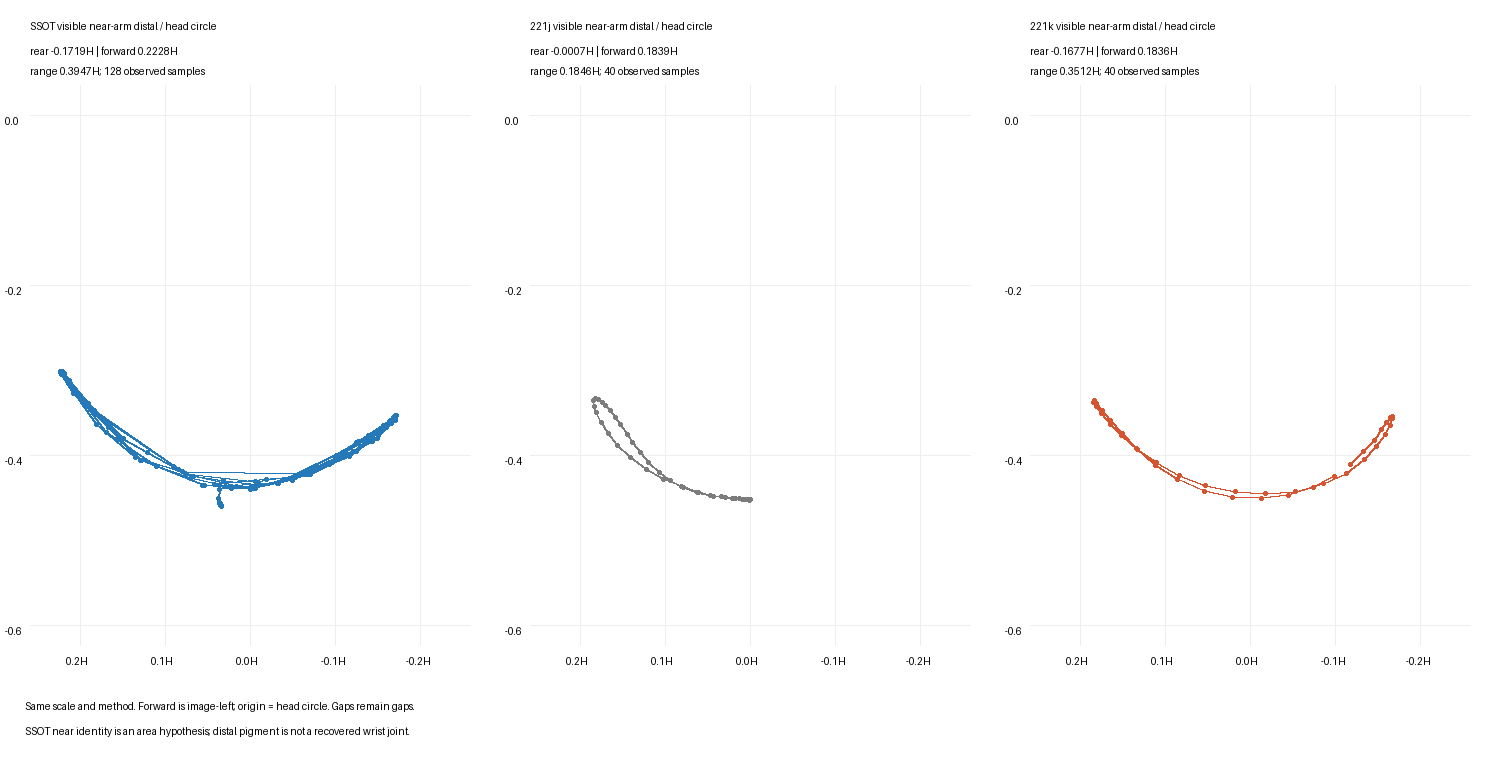
(手先の通り道。左:SSOT / 中:221j / 右:221k、同じ測り方)